实测 · Tanks and Temples
Train 三维重建:301 张照片的重建结果与三平台评估
MakeWorlds Studio 在本次 Mac 运行中完成了 Train 全部 301 张照片的相机注册,重建画面保留了机车编号、车体分缝与扶手结构。在 Mac、Linux、Windows 三个平台上,本场景的 PSNR、SSIM、LPIPS 数值均优于原始 3DGS 论文报告的对应参考值。下面从场景视角、局部细节和完整测试集指标三个层面展开。
三个视角中的结构与纹理
配图来自同一批 Mac 测试结果,分别观察车头与车身、斜向场景布局和侧面纹理。切换视角并移动对照滑块,可以把整体轮廓与具体部位逐项对应;左侧为参考照片,右侧为重建渲染。
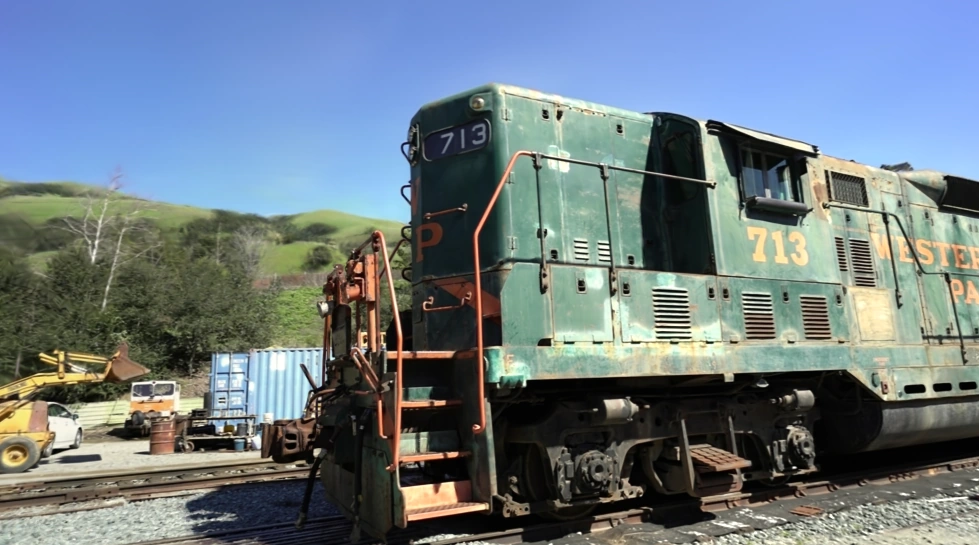
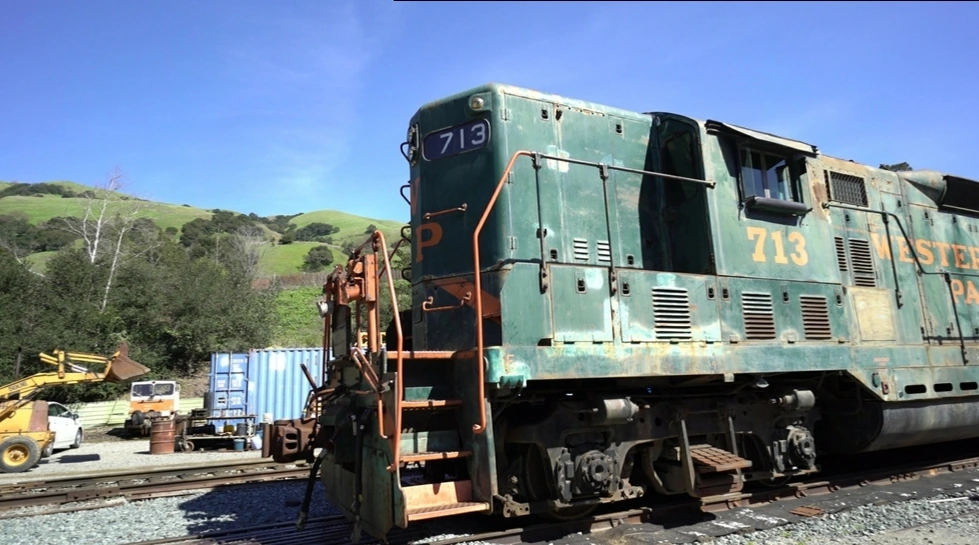
Mac · view-000009 · 车头与车身
车头与车身上的“713”编号、面板分缝、通风格栅和前端台阶,在重建画面中都有清楚对应。
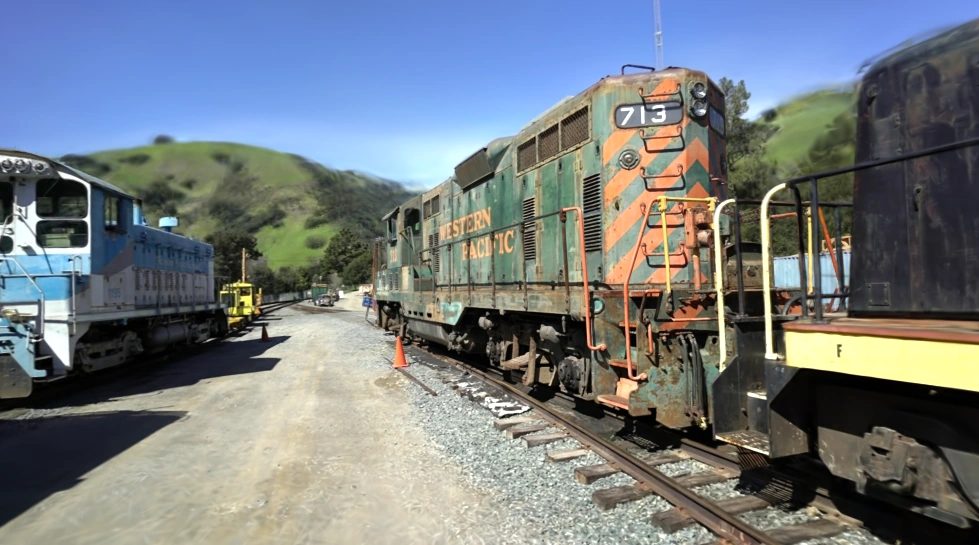
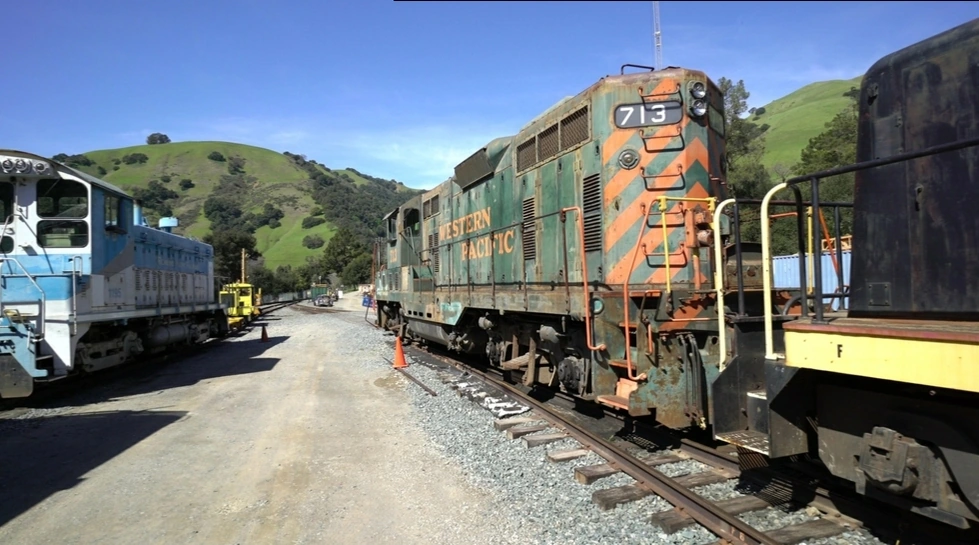
Mac · view-000057 · 斜向全景
斜向视角展示了多辆机车的相对位置、轨道方向和车头斜纹,便于结合整体布局观察主体结构。
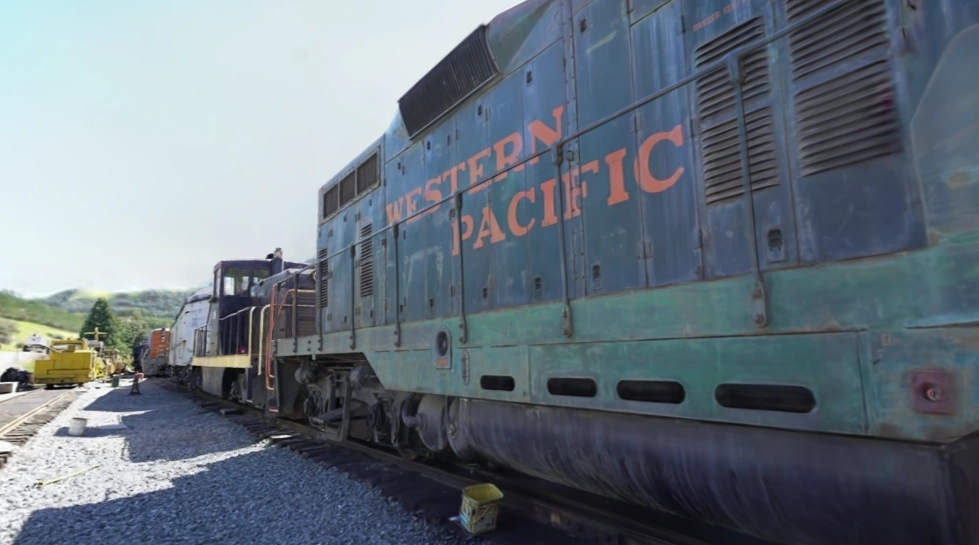
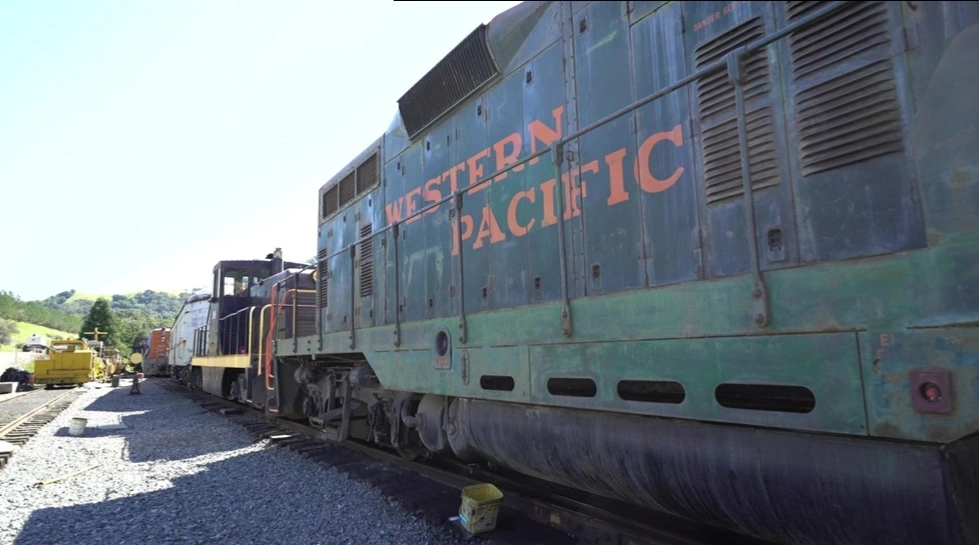
Mac · view-000249 · 侧面纹理
侧面的大片字母标识、格栅与纵向扶手得到保留,车身漆面的色差和斑驳也能与照片对应。
从车身标识到细窄扶手
编号与字母提供了容易核对的纹理目标,格栅和面板分缝提供了重复结构,台阶与扶手则展示前后遮挡和细窄轮廓。它们共同说明,重建结果在保持机车整体形态的同时,也保留了多个尺度的主体细节。
两组局部对照均取自车头与车身视角,照片和渲染使用相同裁剪位置与放大比例。
三平台指标与论文参考值
三个已测平台均记录了更高的 PSNR、SSIM 和更低的 LPIPS。其中,LPIPS 较论文报告值降低 29.5%–29.9%。LPIPS 衡量感知特征距离,数值越低越接近参考;这一降幅描述指标变化,不应换算为主观画质的同比例提升。
| 结果 | PSNR ↑ / dB | SSIM ↑ | LPIPS ↓ |
|---|---|---|---|
| 3DGS 论文报告值 | 21.097 | 0.8020 | 0.2180 |
| MakeWorlds Studio · Mac | 21.227Δ +0.130 | 0.8463Δ +0.0443 | 0.1537Δ −0.0643 |
| MakeWorlds Studio · Linux | 21.282Δ +0.185 | 0.8479Δ +0.0459 | 0.1528Δ −0.0652 |
| MakeWorlds Studio · Windows | 21.205Δ +0.108 | 0.8468Δ +0.0448 | 0.1530Δ −0.0650 |
文献参考值来自原始 3DGS 论文附录表 7–9 的 30,000 步结果。表格覆盖全部测试视角;MakeWorlds Studio 使用自行求解的相机,比较设置与文献实验存在差异。 比较条件与适用范围 查看论文 · Tanks and Temples
测试条件与数据来源
- 输入
- 301 张输入照片;Mac 记录确认全部完成相机注册
- 设置
- Medium,原始分辨率,30,000 步
- 硬件
- Mac:Apple M4 Max;Linux、Windows:NVIDIA RTX 4090
- Mac 评测
- 19 个预先固定的测试视角,使用产品自行求解的相机。
- 配图
- Mac 的精选测试视角 view-000009、view-000057、view-000249;使用同一次实测的渲染与原始照片。
结果与适用范围
本次 Train 案例展示了从照片相机求解到场景重建的完整结果。机车编号、车体结构和细窄部件在图像对照中得到保留,三平台指标也呈现出一致的正向表现。对于需要记录主体外观与空间布局的任务,这些可逐项核对的细节为结果评审提供了具体依据。
Train 是本批次选取的正向公开案例。相机估计、测试视角集合和完整处理流程未与论文实验严格对齐,表中差值用于文献参考比较,不作同条件算法排名。本篇评估图像保真度;连续漫游、尺寸精度和运行性能需按用途分别验证。远景植被和细碎地面纹理仍可见柔化,可在原图对照中查看。