Tecnología explicada · Reconstrucción 3D
De las fotos a nuevos puntos de vista: cómo funciona 3D Gaussian Splatting
Gaussian splatting convierte las observaciones de una escena en una representación 3D que se puede representar desde nuevos puntos de vista. MakeWorlds Studio reúne la entrada de imágenes, la reconstrucción, la inspección y la preparación de escenas en un solo flujo de trabajo. Este artículo conecta la geometría de la cámara, la representación de la escena y los principios de renderizado detrás de ese proceso.
Una escena reconstruida le da al espectador control sobre desde dónde mirar. Moverse alrededor de un objeto o acercarse a un mueble dentro de una habitación cambia la relación entre el primer plano y el fondo. Esto hace posible inspeccionar la apariencia y el diseño juntos al grabar o presentar un espacio.
El MakeWorlds Studio Train y los estudios de casos de interiores muestran fotografías y renderizados emparejados, lo que permite a los lectores inspeccionar contornos y texturas directamente. Tres etapas conectadas explican cómo se producen tales resultados: recuperar las relaciones de la cámara, representar la escena y renderizar una vista elegida.
Recuperar relaciones entre cámara y escena desde múltiples vistas
Las fotografías desde diferentes posiciones proporcionan proyecciones complementarias. Las esquinas y texturas compartidas establecen correspondencias que conectan las imágenes.
Structure from Motion, o SfM, utiliza esas correspondencias para estimar las poses de la cámara y un conjunto inicial de puntos 3D. Proporcionan la referencia espacial para la reconstrucción.
Capture desde posiciones cambiantes con superposición entre vistas adyacentes. Primero cree una cobertura conectada y luego agregue vistas más detalladas de los detalles importantes.
Las cámaras estimadas permiten refinar la representación de una escena en comparación con observaciones conocidas y representarla desde puntos de vista específicos.
Representar la apariencia con primitivas espaciales gaussianas.
3DGS representa una escena con muchos gaussianos espaciales. Cada uno lleva información de posición, escala, orientación, opacidad y apariencia; sus contribuciones combinadas forman la imagen de la escena.
La influencia de un gaussiano se aleja de su centro. Un elipsoide blando es un ejemplo útil: su proyección aporta una huella que se desvanece hacia los bordes.
El renderizador combina estas contribuciones proyectadas utilizando su orden de profundidad y opacidad. La siguiente animación utiliza una taza para ilustrar la proyección y la formación de imágenes.
El entrenamiento compara las vistas de entrenamiento renderizadas con sus fotografías y ajusta la representación para que se ajuste a múltiples observaciones.
Renderizar una nueva posición, con nuevo paralaje y oclusión.
Un cambio en la posición u orientación de la cámara cambia las posiciones, los tamaños y la oclusión proyectados. El renderizado desde esa cámara produce una nueva vista de la misma representación espacial.
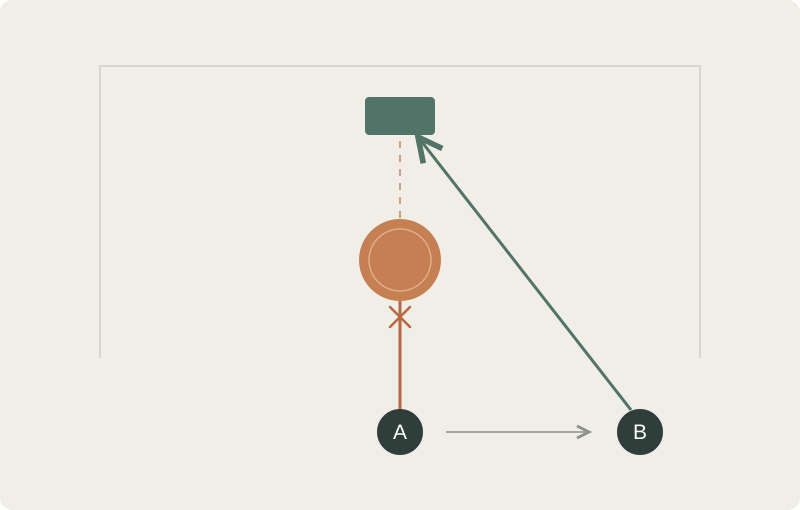
Con el movimiento lateral de la cámara, el primer plano y el fondo cambian en diferentes cantidades. Una línea de visión también puede pasar una obstrucción y revelar algo detrás de ella. El diagrama de vista en planta ilustra esa relación.
Un panorama único proporciona vistas direccionales alrededor de una posición de captura. Una escena reconstruida también permite cambiar esa posición, lo que brinda a las rutas de planificación y presentación de captura otra dimensión con la que trabajar.
Planificar la captura y revisión en torno al uso previsto.
Defina las principales áreas de visualización, la ruta prevista de la cámara y los detalles que necesitan una inspección minuciosa antes de la captura. La cobertura conectada, las fotografías nítidas y la iluminación razonablemente estable proporcionan observaciones útiles; vistas más cercanas añaden evidencia de texturas y estructuras importantes.
Revise los contornos, los cambios de oclusión y las regiones recientemente visibles a lo largo de la ruta planificada. Preste especial atención a las superficies reflectantes, el vidrio, las áreas de baja textura y los objetos en movimiento al decidir dónde recapturar o refinar. Las áreas no observadas en el material original aún requieren evidencia adicional.
Este artículo explica la reconstrucción de imágenes y la representación de vistas. La medición, el manejo de colisiones y el análisis de ingeniería requieren datos geométricos adecuados y validación para su uso previsto.
Conecte imágenes de origen, escenas y evaluación en MakeWorlds Studio
MakeWorlds Studio organiza la entrada de imágenes, la reconstrucción, la inspección y la preparación de escenas en un flujo de trabajo conectado. Los usuarios trabajan desde material capturado hasta una escena reconstruida, la inspeccionan desde diferentes posiciones y la preparan para sus objetivos de presentación.
Los casos publicados proporcionan ejemplos concretos: Train combina detalles de locomotoras con resultados de tres plataformas; el estudio interior examina los gabinetes, los patrones repetidos y el contenido de las estanterías. Las imágenes coincidentes y las métricas completas del conjunto de pruebas permiten a los lectores comprobar qué estructuras y detalles visuales conservan las reconstrucciones.